
飞秒光纤激光器中孤子分子的普遍结合机制和直接电子控制
来自:郭心宇 郭波 光学前沿评论 江苏激光联盟陈长军转载
专家视点
超短脉冲序列构成了从飞秒光谱、材料微处理到生物医学成像等极其精确的激光应用的基础。锁模激光器中被称为孤子分子的时间孤子的动态模式为产生超短脉冲的可重构排列提供了可能 。在此,Luca Nimmesgern等人实验实现了通过半导体泵浦源的直接电子调制 对广泛分布的掺铒光纤激光器中孤子束缚态的快速外部控制。这种直接的方法允许在皮秒分离的离散孤子双态之间切换,采用并依赖于激光固有孤子相互作用。基于时间拉伸色散傅里叶变换光谱获得的实时开关数据,研究人员分析了外部诱导动力学并确定了与广泛考虑的模型不同的普遍束缚态形成机制。由于易于实施及其固有的可调谐性,这个控制方案很容易适用于各种激光平台,例如,快速多脉冲测量和定制的非线性光-物质相互作用。该工作发表在Optica上。


Luca Nimmesgern, Cornelius Beckh, Hannes Kempf, Alfred Leitenstorfer, and Georg Herink, Soliton molecules in femtosecond fiber lasers: universal binding mechanism and direct electronic control, Optica 8(10): 1334-1339(2021).
先进的激光在科学技术中的应用依赖于合成、调制和操纵复杂的超短脉冲模式,以提供扫频激励、低噪声检测和非线性光-物质相互作用。有趣的是,几乎所有被动锁模的实现都存在多脉冲运转和复杂的相互作用。然而,到目前为止,内在动力学几乎没有被实验控制,也没有被实际利用。
最近,基于时间拉伸色散傅里叶变换的实时光谱技术被引入到解决锁模激光器中多脉冲动力学问题中,揭示了大量先前隐藏的瞬态多孤子动力学。例如,包括稳态和亚稳态孤子结合、孤子分裂和(多波长)孤子分裂碰撞、谐波锁模、呼吸耗散孤子和多孤子分子复合物等。此外,根据掺钛蓝宝石固体激光器中光泵浦光强度的调制,研究人员研究了孤子束缚态的共振和两个束缚态之间的切换。
掺铒锁模光纤激光器采用广泛的电信波长网络组件,提供了紧凑、适应性强及成熟的超快光源。迄今为止,研究人员已实现了广泛的锁模方案,一般通过块体晶体、半导体饱和吸收镜、非线性偏振旋转、非线性放大环形镜等可饱和吸收锁模来实现。因此,掺铒光纤激光器是锁模源内腔脉冲动力学的关键模型系统。特别是,使用半导体激光器泵浦可以通过先前用于光频率梳载波包络稳定的电信放大器的小型化和低成本泵浦源实现快速和直接的电子调制 。
01
外部扰动
实验中,激光启动时启动双脉冲运转并通过半导体二极管激光驱动器的电流调制实现激光微扰,如图1(a)所示。电子控制信号由任意波形发生器产生并与激光驱动电路耦合。980 nm稳定半导体激光器的输出信号允许调制带宽超过10 MHz,泵浦功率下降时间低于22 ns。光纤振荡器采用环形谐振器,通过半导体可饱和吸收镜实现被动锁模。典型的运转模式以40 MHz的重复率产生持续时间约为500 fs的孤子脉冲。

图1 (a) 实验方案:通过半导体泵浦激光二极管的电子调制,直接控制基于掺铒光纤的锁模振荡器。利用色散光纤(群速度色散)和实时光电探测,通过色散傅里叶变换光谱实时捕获多孤子状态之间的切换。(b) 在调制过程中,作为连续激光往返的函数,记录往返分辨实时光谱干涉图并通过光谱干涉条纹编码,显示稳定的束缚态。
通过正弦连续泵浦调制表征了腔内脉冲能量的传输动力学,产生高达约8 kHz带宽的调制传输。传递函数对应于由毫秒上限寿命和高饱和能量控制的阻尼增益弛豫振荡。在时域中,通过不同持续时间的矩形函数瞬时降低泵功率时,内腔能量显示29 µs的下降时间,如图2(a)和2(b)所示。与10 kHz左右的增益弛豫振荡兼容。通过施加足够的外部泵浦功率降低来实现单脉冲运转的快速扰动,以便初始诱导然后切换多脉冲状态。将稳定单脉冲和多脉冲运转之间的转换映射为微扰强度的函数,通过给出累积泵能量减少△P和下降持续时间τ。图2(c)中显示的该转换图允许选择控制参数值。从这个表示中可以明显看出,在乘积给出的恒定累积泵能量减少下实现了有效扰动△P·τ并用黑线标记。累积减少相当于约3%的激光饱和能量。
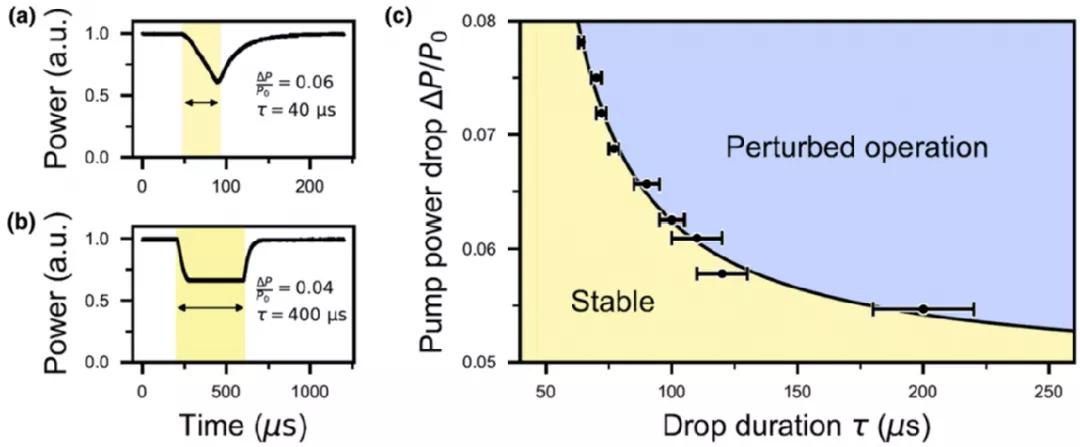
图2 (a) 通过40 µs的下降,快速泵浦调制时振荡器功率的瞬时演变,证明了瞬态下降和上升时间。(b)用于较长的泵调制对应的波形。(c) 在给定振幅和持续时间下,通过泵功率下降扰动振荡器运行的稳定性图。有效扰动在还原振幅和相应持续时间(黑线)的恒定乘积下实现。
02
开关和实时光谱
从两个孤子的稳定束缚态开始,通过注入控制信号,即通过瞬时降低泵浦功率,在两个主要束缚态(I和II)之间快速切换。通过时间拉伸色散傅里叶变换光谱干涉仪和快速光电探测器的实时检测来跟踪由此产生的多孤子动力学。实时示波器的模拟带宽为16 GHz,采样率为100 GSa,群速度色散设置为990 ps/nm。通过相应的外部电调制波形触发每个实时采集事件。
与单个开关事件的外部控制信号同步的往返解析光谱干涉图和相应的自相关,如图3(a)和3(b)所示。 通过初始束缚态的瞬时解离,从55.3 ps的稳定束缚态(状态I)切换到14.5 ps的较短束缚分离(状态II)。假设两个脉冲的共同中心波长为1567 nm,与从扫描干涉自相关中提取的分离一致。束缚态的解离需要内腔能量的充分降低,从而允许单脉冲运转的瞬态诱导。随后,随着泵浦能量的恢复,单孤子经历了明显的过度增益,表现为光谱的快速展宽和时间分辨光谱中的功率超调。在这个阶段,新的第二个孤子通过从第一个种子脉冲分裂形成并有效地再生两个紧密间隔的非束缚脉冲,使其失去平衡。图3(b)中相应的自相关解析了它们的体间运动轨迹。相对运动的速度与两个后续脉冲所经历的有效增益梯度有关。在完全恢复之前,第二个孤子的增益梯度比前向脉冲低,因此,相对运动较快。完全恢复后,第二个脉冲使增益饱和,与前导孤子相当,相对运动迅速减小。在没有进一步相互作用的情况下,多个孤子通常稳定在等距离和谐锁模状态。
由于双脉冲态的孤子分裂和重构是由波动引起的,因此,在过程的早期阶段,每个事件都表现出光谱-时间动力学,转化为不同的相对孤子运动。 因此,根据孤子强度的精确平衡,孤子结合和稳定要么发生在紧密分离τ II 处,要么发生在较长分离τ I 处。这使得短间隔τ II 和长间隔τ I 之间能够反向切换,如图3(c)的切换事件所示。此外,初始状态的再生可作为替代轨迹获得,如图3(d)所示。该数据集还显示了一个瞬时扭结,显示了约10 ps的不稳定束缚分离(插图中的扩展视图)。基于瞬态单脉冲运转所采用的强扰动,束缚态的重新初始化由细微的波动决定。一定的微扰可以实现束缚态之间的确定性切换,类似于不同区域中掺钛蓝宝石固体激光器的结果。 由于采集长度有限,图3(d)中稳定分离的松弛并未在该实时数据集中完全捕获,但最终状态由状态I的长分离给出。

图3 (a) 从状态I(长分离)切换到状态II(短分离)期间的实时光谱。内腔能量的瞬时降低(插图)消除了第二个孤子,这在条纹可见度的损失中很明显。当能量迅速恢复时,第二个孤子被重新初始化并以较短的间隔结合。通过干涉图的傅里叶变换获得的相应自相关同步显示在(b)中。(c)从状态II到较长分离状态I的反向切换过程。(d)该事件显示从状态I切换回初始状态,显示束缚状态重新初始化的替代事件。此外,瞬时扭结表示约10 ps处的不稳定结合分离(插图中的扩展视图)。
03
普遍束缚机制
现在讨论孤子相互作用的起源和束缚态的形成以及对广泛的锁模激光源的一般意义。光纤中超短时间孤子的吸引和排斥可能导致孤子或“孤子分子”的束缚态,这些孤子或“孤子分子”是由封闭空间脉冲之间的直接相互作用或长程相互作用(即通过色散波)发现的。在具有额外增益、损耗和可饱和吸收的锁模激光器中,脉冲演化通常在修正的非线性薛定谔方程或复杂的金兹堡-朗道方程中描述且从理论上发现了各种束缚态,但这些束缚态的稳定性可能会有很大的变化。在实验上,在不同的系统中观察到了各种类似的动力学,特别是在光纤激光器研究中。尽管实验观测具有高度的可重复性且对激光运转的实际状态不敏感,但理论模型通常无法解释或定量预测实际束缚态分离这一关键实验观测。相反,由光纤中反射的横向声波介导的束缚态呈现了一种非常特殊的机制,在这种机制中,理论能够精确地解释实验束缚态分离。尽管如此,这种相互作用还是很微妙的,它的重要性通常出现在长距离传播或定制设计的光纤中。
实验中,研究人员发现了一种类似于脉冲锁模的时间孤子束缚态形成的普遍机制:前导孤子的一部分在腔的光学界面反射并与相邻界面反向传播。 第二次反射后,形成一个“回波”,该回波与前导孤子共变并以图4(绿色)所示两个表面之间的双光程长度给出的时间延迟到达半导体可饱和吸收镜。最后,第二个初始未束缚的尾随孤子在可饱和吸收体处与回波临时叠加。结果表明,第二个孤子的非线性吸收略有减少,破坏了平移对称性并在分离处稳定了孤子束缚态。这种机制可以被认为是没有脉冲直接重叠的“长程”束缚,束缚态分离的范围从100 fs到10 ns的往返持续时间。该机制不限于具有饱和吸收体的锁模激光器而是适用于任何超快振幅调制。

图4 (a) 结合机制的说明:来自内腔表面的共生反射在可饱和吸收中引入细微的延迟损耗,如瞬态响应所示。在与这些反射的时间重叠处,后续尾随孤子的损耗减少并在相应的延迟处稳定。引入可选薄板以产生半导体可饱和吸收镜的可调谐分离。(b)插入可选板后,通过板位置的平移调整新稳定束缚态的分离。
实验中,研究人员观察到的束缚态分离为τI=55.3 ps和τII=14.5 ps。对所用谐振器组件内腔反馈的分析表明,在实验精度范围内,较短的间隔与半导体可饱和吸收镜和相邻聚焦透镜表面之间的自由空间路径长度(15.9 ps或2·2.38 mm/c)之间的往返传播延迟相匹配。规定防反射涂层透镜表面的有限反射率低于0.5%。半导体可饱和吸收镜和非球面透镜相对表面之间的往返持续时间和路径长度与54.7 ps或(2·2.38 mm+2·1.6·3.64 mm)/c的间隔一致,透镜材料的组指数为1.6。研究人员使用外扫描迈克尔逊干涉仪在单脉冲运转中进行了灵敏的线性自相关测量。细微回波特征之间的分离与束缚态运转期间获得的分离相匹配。此外,检测到约10 ps的细微延迟回波,该回波与实时轨迹中第二脉冲的特征瞬态扭结或首选重启位置一致[图3(b)和3(d)]。该特性与平行光管和1.5 mm间距的偏振片之间的光纤环行器内部的后向反射相匹配。
然而,由于非线性“赢者通吃”动力学,常规单脉冲运转中的锁模动力学通常不会受到杂散阻抗失配的影响,这种反射对多脉冲相互作用的影响至关重要:第二个孤子敏感地探测腔内组件的延迟时间响应对其相对运动的腔扰动。在研究锁模激光器中孤子相互作用的关于孤子束缚态产生的各种讨论中,表面反射的充分考虑似乎仍在很大程度上缺失。广泛使用的偏振光学和非互易元件,包括光纤隔离器或环行器,通常包括毫米长度的不同材料之间的八个或更多接口。此外,研究表明,高阶色散或非线性效应、色散波相互作用以及作为孤子束缚主要来源的声反馈都没有显著贡献。因此,以前的集总模型不包括实际的多组分激光结构,无法分析和预测实际激光源中经常遇到的束缚态分离。为此,研究人员提出的孤子耦合机制基于线性反射,因此,与由高阶效应引起的潜在相互作用相比,具有更高的稳定性而后者敏感地依赖于特定的激光运转参数,即泵浦功率、色散和峰值强度。因此,实验的观测代表了与各种锁模源相关的宇宙动力学,这些锁模源具有内腔反馈引起的多脉冲相互作用。
04
可调束缚态
最后,研究人员直接应用所提出的机制来产生可变可调的束缚态。在半导体可饱和吸收镜聚焦透镜之前,在谐振器的自由空间部分插入一块抗反射涂层薄板(厚度90 µm,1550 nm时反射率为0.1%)。使用机械延迟级,沿传播方向移动该薄板,有效地增加到半导体可饱和吸收镜的距离。在初始扰动或重新启动时,研究人员观察到一种新的束缚态的形成,其时间间隔可通过机械移动板进行调节,如图4(b)所示。从光谱干涉图中提取了可调谐分离,斜率由往返的自由空间传播延迟2/c给出。在这个阶段,研究人员观察到激光运转可能会受到粗糙的机械内腔运动的干扰,孤子可能会在主导束缚态分离的集合内重新组合或切换。
综上所述,研究人员通过实验实现了通过直接电子调制半导体泵浦激光功率来快速控制超短孤子束缚态,从而实现两个稳定孤子双态之间的切换。利用实时光谱技术,研究人员绘制了开关轨迹图并确定来自内腔组件的有限反射反馈作为束缚态分离的起源,从而产生稳定且高度可重复的时间孤子分离。此外,研究人员还实现了通过额外的反射内腔板的平移可调谐地产生稳定的束缚态。鉴于超短分离易于实现且可灵活调谐,这种多用途方案似乎非常适用于未来多脉冲激光在高速测量和非线性光-物质相互作用中的应用。
END
研究人员简介

Georg Herink, 德国拜罗伊特大学实验物理VIII超快动力学研究员。研究方向为超快光谱学、激光物理学、太赫兹光谱学以及固态物理学。
下一篇:激光照明与显示:光转换材料